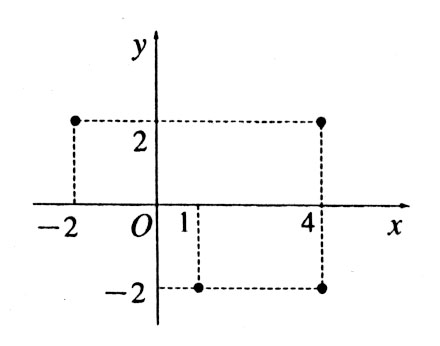공통수학2평면좌표수능 기출킬러 문제 (22·30번 수준)

로봇팔 고정점

문제

좌표평면 위의 네 점 (2,2)( - 2 , 2 ), (4,2)( 4 , 2 ), (1,2)( 1 , - 2 ), (4,2)( 4 , - 2 ) 에 있는 나사를 모두 조이는 작업을 반복하는 로봇팔의 한쪽 끝을 점 PP에 고정시키려 한다. 로봇팔을 점 PP를 중심으로 360360 ^\circ회전 가능하고, 점 PP로부터의 거리가 로봇팔의 길이 이하인 모든 곳의 나사를 조일 수 있다. 로봇팔의 길이를 최소로 할 수 있는 점 PP의 좌표는? [3점]

(0,0)( 0 , 0 )(0,1)( 0 , 1 )(0,1)( 0 , - 1 )(1,0)( 1 , 0 )(1,1)( 1 , 1 )

정답 보기

자료 내려받기

아직 올라온 파일이 없습니다.

해설

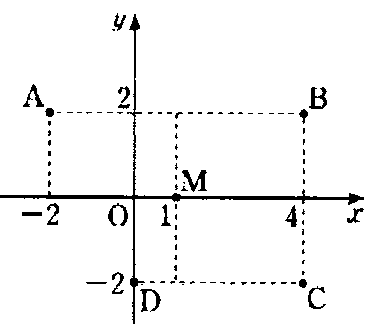
그림과 같이 네 점 (2,2),(4,2),(4,2)( - 2 , 2 ) , ( 4 , 2 ) , ( 4 , - 2 ), (1,2)( 1 , - 2 )를 차례로 A,B,C,D\mathrm{A} , B , C , D라 하고 선분 AB,BC\mathrm{AB} , BC의 수직이등분선의 교점 (1,0)( 1 , 0 )M\mathrm{M}이라 하자. 로봇팔이 고정된 점 P\mathrm{P}M\mathrm{M}일 때 PA=PB=PC=32+22=13,PD=2\displaystyle \overline{PA} = \overline{PB} = \overline{PC} = \sqrt{3 ^{2} + 2 ^{2}} = \sqrt{13} , \overline{PD} = 2이므로 로봇팔의 길이는 13\displaystyle \sqrt{13}이면 된다. 한편 점 P\mathrm{P}가 어느 위치에 있든 PA+PCAC=62+42=213\displaystyle \overline{PA} + \overline{PC} \geq \overline{AC} = \sqrt{6 ^{2} + 4 ^{2}} = 2 \sqrt{13}이므로 PA13\displaystyle \overline{PA} \geq \sqrt{13} 또는 PC13\displaystyle \overline{PC} \geq \sqrt{13}이다. 즉, 로봇팔의 길이는 13\displaystyle \sqrt{13}이상이 되어야 한다. 따라서, 로봇팔의 길이를 최소로 할 수 있는 점 P\mathrm{P}의 위치는 점 M(1,0)\mathrm{M} ( 1 , 0 )이다. [별해] A(2,2),B(4,2),C(4,2),D(1,2)A ( - 2 , 2 ) , B ( 4 , 2 ) , C ( 4 , - 2 ) , D ( 1 , - 2 )라 하면 두 점 사이의 거리가 최대인 것은 AC\displaystyle \overline{AC}이므로 로봇팔의 고정점 A,CA , C까지의 거리가 최소인 곳에 설치해야 한다. A,CA , C까지의 거리가 최댓값이 최소인 점은 AC\displaystyle \overline{AC}의 중점이므로 로봇팔의 고정점의 좌표는 (2+42,222)=(1,0)\displaystyle \left( \frac{- 2 + 4}{2} , \frac{2 - 2}{2} \right) = \left( 1 , 0 \right)이다.

태그

비슷한 문제 더 보기

← 전체 문제 목록으로